Spécifications générales
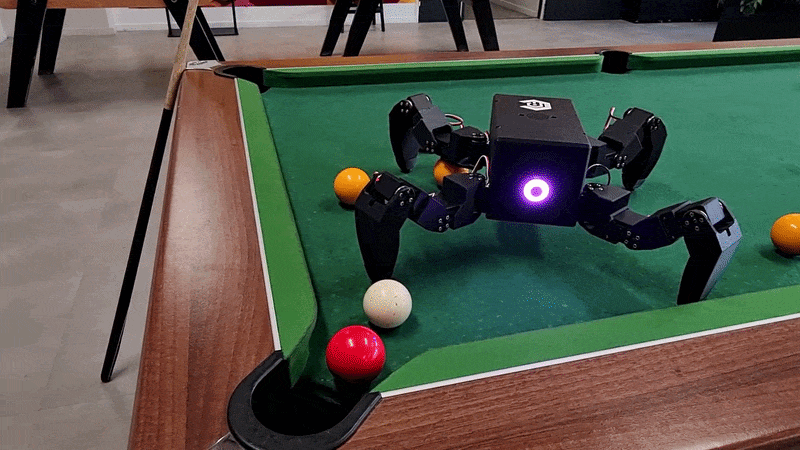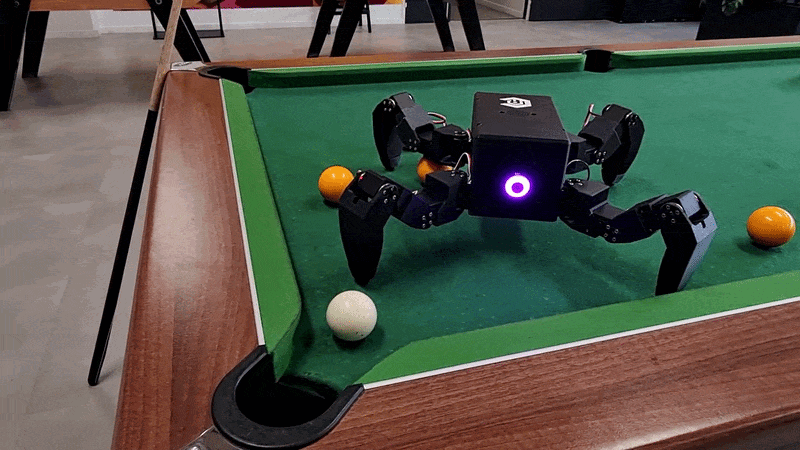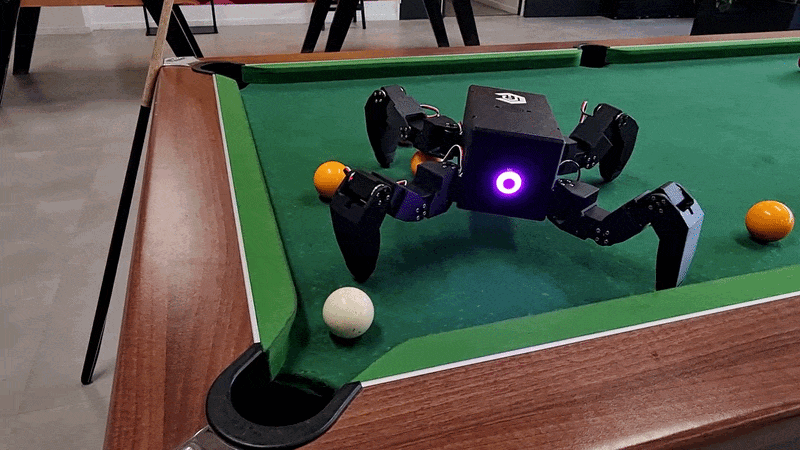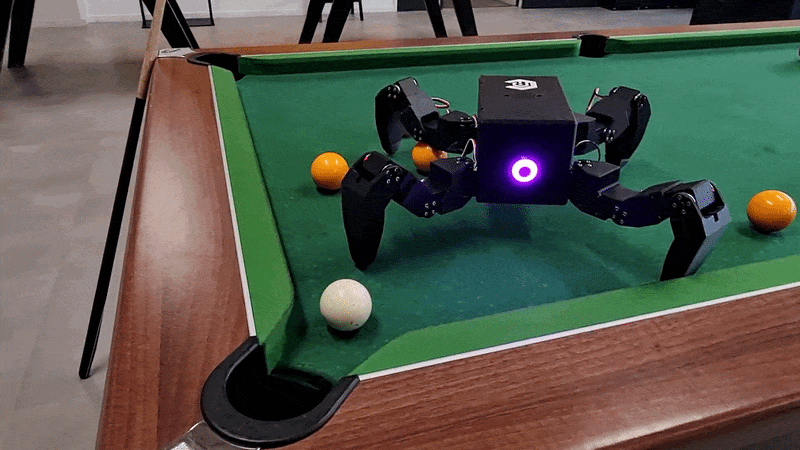
Caractéristiques clés
- Robot quadrupède à 12 degrés de liberté : 4 pattes de 3 DoF
- 12 servomoteurs série Feetech STS3215 sur un bus unique à 1 Mbps
- Carte mère personnalisée dédiée au temps réel : contrôle moteur, IMU et gestion de l’alimentation
- Raspberry Pi 4 embarquée pour le contrôle haut niveau, la vision et l’audio
- Batterie 2S 18650 rechargeable en USB-C directement sur le robot
- IMU, caméra grand-angle et microphone pour la perception
- Haut-parleur et anneau de 18 LEDs RGB pour l’expressivité
- Structure entièrement imprimable en 3D (PLA & TPU), poids d’environ 1,5 kg
- 100 % open source : matériel, firmware et logiciel
Dimensions et masse
| Propriété | Valeur |
|---|---|
| Dimensions en position debout (L × l × h) | ≈ 40 × 35 × 15 cm |
| Masse totale | ≈ 1,5 kg |
| Longueur d’un segment coxa | 69 mm |
| Longueur d’un segment fémur | 68 mm |
| Longueur d’un segment tibia | 112 mm |
Note
Ces valeurs sont calculées à partir du modèle de simulation (URDF/MJCF), ainsi que de la CAO. Elles peuvent légèrement différer sur le robot réel selon les réglages d’impression et le câblage.
Calcul
Chromapi répartit le contrôle entre deux cartes, reliées par un protocole de bridge UART personnalisé à 2 Mbps :
| Carte | Rôle |
|---|---|
| STM32G431KBT6 (Arm Cortex-M4, carte mère personnalisée) | Tâches temps réel : contrôle des servomoteurs, fusion de l’IMU, surveillance de l’alimentation, anneau de LEDs |
| Raspberry Pi 4 Model B | Contrôle haut niveau, locomotion, SDK Python, audio et vision |
Logiciels
| Composants | Dépôt |
|---|---|
| Framework de contrôle, cinématique, locomotion et modèles de simulation | chromapi |
| Firmware de la carte mère et conception du PCB | chromapi_motherboard |